Egy austini utas a Tesla Cybercab fedélzetén olyasmit látott, amit biztosan nem szántak a nagyközönségnek: a jármű érintőképernyőjén egy teljes fejlesztői felület volt nyitva, rajta virtuális joystickkel és egyéb kézi vezérlőelemekkel. Az eset újabb betekintést nyújt abba, hogyan tudják a Tesla technikusai manuálisan irányítani a kormánykerék, pedálok és kézikar nélkül épített robotaxijukat – ha arra mégis szükség adódik.
Mit látott az utas a Tesla Cybercab kijelzőjén?
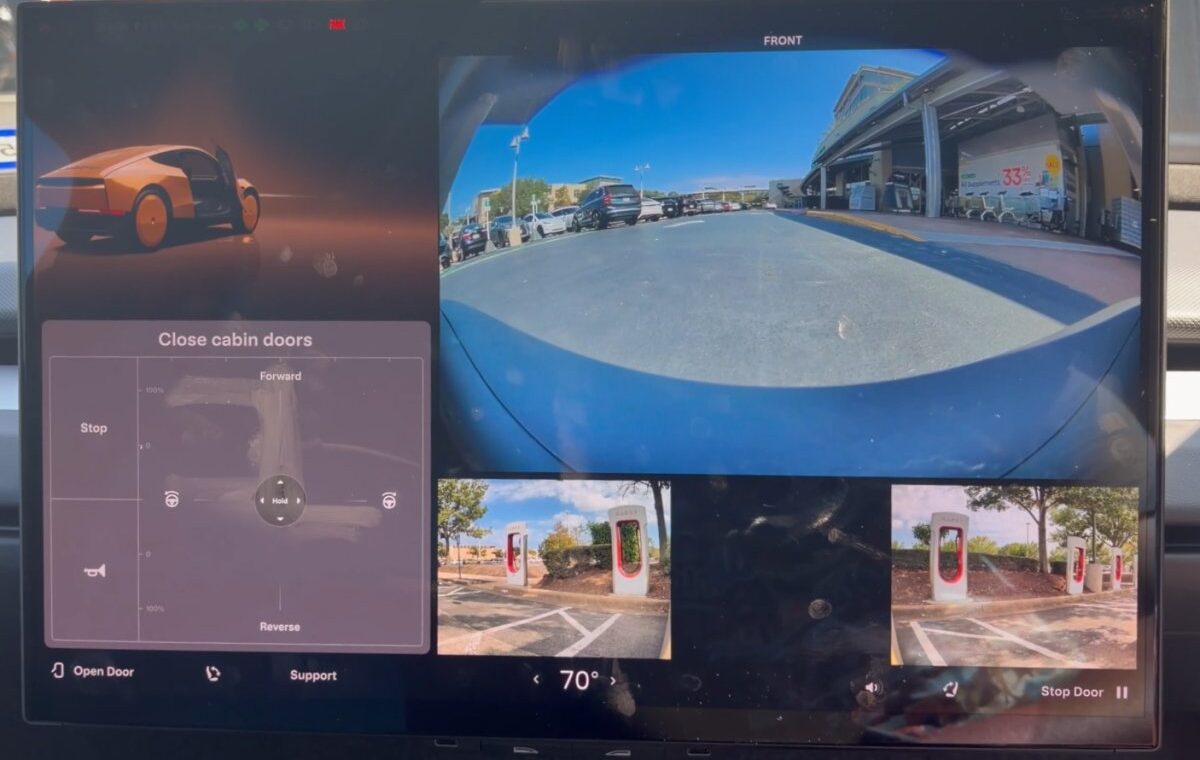
A @MatthewSkrzypc1 felhasználónevű X-felhasználó 2026. szeptember 7-én osztott meg egy videót, amelyet egy szokványos Cybercab-utazás elején rögzített Austinban. A jármű kijelzője az utasoknak szánt szórakoztató felület helyett egy eltérő konfigurációban volt megnyitva – egy olyan diagnosztikai képernyőn, amelyet nyilvánvalóan a Tesla belső személyzete és tesztelői számára terveztek.
Matthew saját szavaival: „Amikor beszálltam a járműbe, a kijelző egy eltérő konfigurációban volt, virtuális joystickkel a kézi vezetéshez! Érzésem szerint ezt nem kellett volna látnom… de azért megpróbálom manuálisan vezetni a járművet!”
A felület nem az első alkalom, hogy nyilvánosság elé kerül: korábban már lehetett látni, amint egy Tesla-tesztelő ezzel a rendszerrel repozicionál egy Cyberkabot egy austini Superchargernél. Ez az eset azonban a legközelebbi és legtisztább rálátást nyújtja eddig a szoftver elrendezésére.
Hogyan működik a Cybercab virtuális joystickje?
A fejlesztői felület dedikált hibakeresési képernyőnek tűnik, nem a fogyasztói szórakoztató felületnek. Az érintőképernyő bal oldalán egy körkörös virtuális joystick kezeli a kormányzási szöget. A joystick megérintése és fel-le húzása kezeli az előre- és hátramenetelt, míg jobbra-balra húzással lehet kanyarodni. Ezenkívül külön gombok találhatók a következő funkciókhoz:
- Fékezés – manuális fékgomb
- Dudálás – kürt aktiválása
- Ajtócsukás – utastér ajtajainak vezérlése
Az nem egyértelmű, hogy a kézi vezérlés ezen az interfészen keresztül sebesség-korláthoz van-e kötve.
Ami különösen érdekes: bár Matthew képes volt megérinteni és húzni a virtuális joystick-et – a vizuális vezérlők aktívan követték az érintési bemeneteket –, a jármű mégsem mozdult el. Ez arra utal, hogy a képernyő megjelenése szoftverhibának köszönhető volt, és a rendszer egyszerűen nem állt vissza az utasmódra a menet megkezdése előtt. Biztonsági okokból a jármű háttérrendszerei megakadályozzák, hogy jogosulatlan utasok valóban bekapcsolják a hajtómotorokat a képernyőn keresztül.
Miért van egyáltalán szükség kézi vezérlésre egy robotaxiban?
A Tesla Cybercab alapvetően Level 4 autonómiára lett tervezve és mérnökileg felépítve – ezt a Tesla az austini bemutató eseményen demonstrálta elsőként a nyilvánosságnak. A kétüléses jármű belsejéből teljesen hiányzik a kormánykerék, a kanyarjelző kar és a padlópedálok.
A valóságban azonban a szerviz személyzetének és a telephelyi csapatoknak mégis szükségük van egy visszatérési módszerre a következő helyzetekre:
- Járművek átpozicionálása emelők köré javítás során
- Apró parkolási korrekciók elvégzése
- Járművek platós vontatóra tolása, ha a kamerák el vannak takarva
Az érintőképernyős vezérlés ezt a funkcionális alapszintet biztosítja anélkül, hogy a kabint felesleges vezérlőhardverrel kelljen telerakni. A megközelítés kétségtelenül szokatlan és meglehetősen praktikátlan lenne mindennapi közlekedéshez, de a Cybercabot nem emberek általi vezetésre szánták.
Mi várható a jövőben ezzel a fejlesztői felülettel kapcsolatban?
Most, hogy a Cybercabok már hivatalosan nyilvános robotaxi-utazásokat kínálnak Austinban, várhatóan szoftverfrissítések zárják majd le ezeket a fejlesztői menüket, hogy a szokásos utasok véletlenül se botlhassanak beléjük. A legutóbbi eset nagy valószínűséggel egy szoftverglitch eredménye volt: a rendszer nem állt vissza időben az utasok számára kialakított nézetbe az út megkezdése előtt.
Az eset ugyanakkor jól illusztrálja azt az összetett mérnöki egyensúlyt, amelyet a teljesen autonóm járművek gyártóinak fenn kell tartaniuk: a humán beavatkozás lehetőségét minimálisra szorítani a fogyasztói élményben, miközben a technikusok számára mégis biztosítani kell egy működőképes visszatérési módot a szükséges peremhelyzetekre.
Gyakori kérdések
Ténylegesen el tudta-e mozdítani a járművet az utas a joystickkel?
Nem. Bár a virtuális joystick vizuálisan reagált az érintési bemenetekre, a jármű nem mozdult el. A háttérrendszerek megakadályozták, hogy jogosulatlan utas ténylegesen aktiválja a hajtómotorokat a képernyőn keresztül.
Mire való ez a fejlesztői felület a Cybercabban?
A felületet Tesla-személyzet és technikusok számára tervezték, hogy szükség esetén manuálisan repozicionálhassák a járművet – például szerviz közben, parkoláskor vagy vontatásnál, amikor a normál autonóm rendszer nem alkalmazható.
Miért nincs a Cybercabban hagyományos kormánykerék vagy pedál?
A Tesla Cybercabot eleve Level 4 autonómiára tervezték, tehát olyan járműként, amelyet soha nem emberek irányítanak menetközben. Ezért a kabinból teljesen kikerültek a hagyományos vezérlőelemek – a kormánykerék, a kanyarjelző kar és a padlópedálok egyaránt.
Hogyan kerülhetett nyilvánosság elé ez a fejlesztői képernyő?
Minden jel szerint szoftverhibáról volt szó: a rendszer nem állt vissza az utasok számára kialakított nézetbe a menet megkezdése előtt. A Tesla várhatóan szoftverfrissítéssel zárja le ezeket a fejlesztői menüket a nyilvános flottán.
Magyar szemmel — A teljesen autonóm, kormánykerék nélküli járművek üzembe helyezése Európában jelenleg még jogi akadályokba ütközik: az EU-s szabályozási keret (UNECE 157-es előírás és az ehhez kapcsolódó tagállami jogszabályok) egyelőre csak korlátozott körülmények között teszi lehetővé a Level 3-as autonómiát, a Level 4 nyilvános közúti üzemeltetése még nem engedélyezett a kontinensen. A Cybercab austini fejleményei így különösen figyelemreméltók az európai szabályozási vita szempontjából is.
Forrás: Not a Tesla App