A radar és lidar körüli vita újabb fordulóhoz érkezett: a General Motors termékfejlesztési vezetője, Sterling Anderson szerint a radar elhagyása az önvezetésből „különös vallásos álláspont, amely figyelmen kívül hagyja a fizikát”. A kijelentés nyilvánvaló célpontja a Tesla, amely személyautóin következetesen a kizárólag kamerákra épülő megoldást követi.
Mit mondott a GM termékfejlesztési vezetője?
A General Motors 2028-ra tervez egy autópályás önvezető funkciót. Anderson a The Verge-nek adott interjúban egyértelműen kizárta, hogy a cég valaha is a Tesla-féle, kamerás hardverre egyszerűsítene.
„Ha visszalépsz a kizárólag látásalapú rendszerre, a fizika szerint bajban leszel bizonyos helyzetekben. A radar annyira olcsó, hogy az elhagyásának nincs értelme – az elhagyása egy furcsa vallásos álláspont, amely figyelmen kívül hagyja a fizikát.”
Hirdetés
Anderson korábban a Tesla Autopilot programját vezette, majd megalapította az önvezető fejlesztésekkel foglalkozó Aurora startupot. Álláspontja tehát olyasvalakié, aki belülről ismeri a Tesla megközelítését.
Miért tartja szükségesnek a több szenzort?
Anderson szerint a kamerán túli érzékelők nem pusztán jobbak, hanem elengedhetetlenek. Érvelése több pontból áll:
- a lidar a látható fényhez hasonló hullámhosszon működik, és segít a kamerarendszerek betanításában, így azok gyorsabban fejlődnek;
- a kamerák nem látnak át a sűrű ködön;
- a kamerák nem képesek a radarhoz hasonlóan azonnali sebességet mérni;
- a többszenzoros rendszer nyilvánvaló biztonsági előnyöket ad, amelyeket a fizika egyszerűen megkövetel.
Az iparági kép is a GM-et támasztja alá: a legtöbb önvezetőautó-fejlesztő a további szenzorokat kritikusnak tartja a biztonság szempontjából. A Waymo egy friss blogbejegyzésben kifejezetten azt írta, hogy a kamerák „nem elegendők”. Elon Musk ezzel szemben a lidart használó riválisokat többször is keményen bírálta, a Tesla pedig kitartott a kamerás út mellett, még akkor is, ha ez a megoldás sokkal hosszabb időt vett igénybe, mint azt Musk várta.
Szemek nélküli autópálya-rendszer 2028-tól
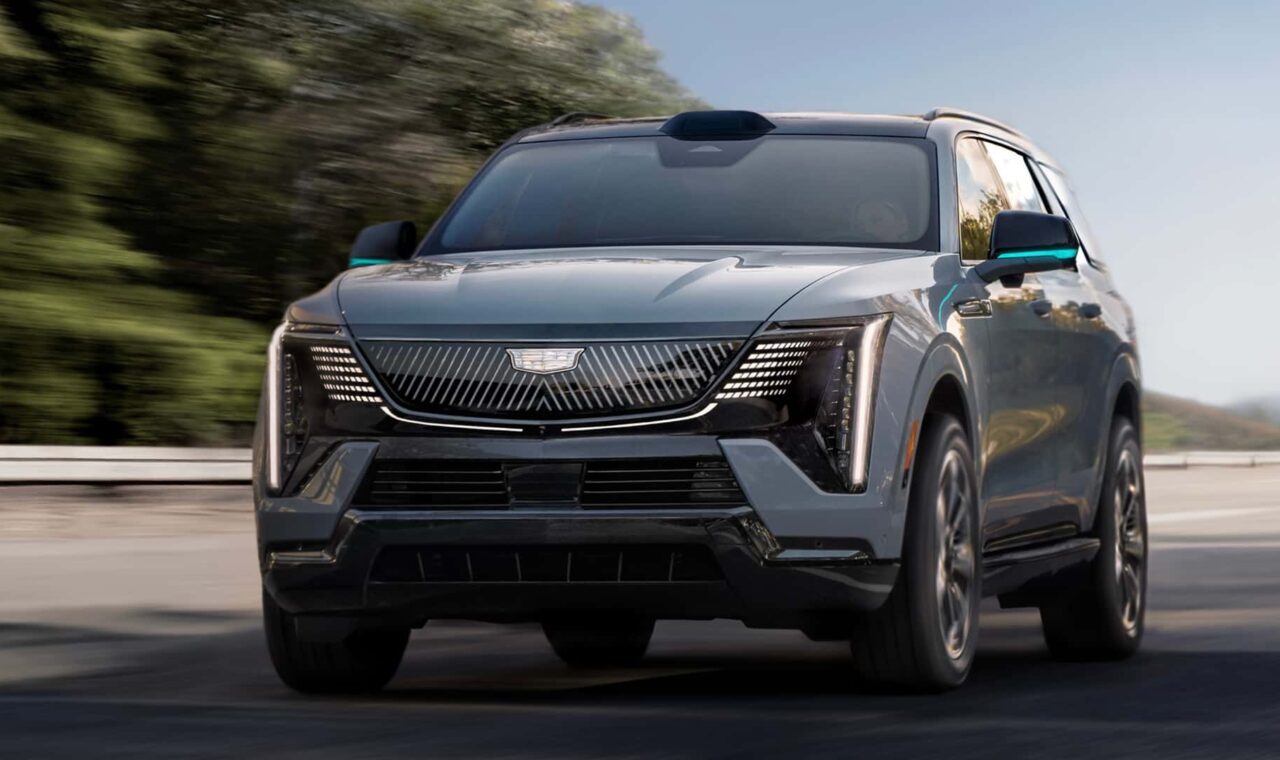
A GM továbbfejlesztett Super Cruise rendszere a 2028-as Escalade IQ-ban indul, és radart, lidart, valamint kamerákat egyaránt használ majd. A cél egy olyan autópályás önvezető rendszer, amely akkor is működik, ha a sofőr alszik, és nem kéri a vezetőt hirtelen az átvételre. A cég hosszabb távon más útszakaszokra is kiterjesztené, de első lépésben az autópályákon vezeti be.
Ehhez a járműnek lényegesen képzettebbnek kell lennie egy átlagos vezetőtámogató rendszernél. Anderson hangsúlyozta, hogy nem a hagyományos átadás-átvétel modelljéről van szó:
„Nem adjuk vissza dinamikusan az irányítást. Ez nem az a csere, hogy »te vezetsz, most én vezetek, hoppá, ezt nem ismerem fel«. Ez nem Level 3.”
A rendszer „kíméletes visszaszámlálást” kínál: jelzi, hogy a vezetőnek nagyjából 10 percen belül át kell vennie az irányítást. Ha ez nem történik meg, az autó biztonságosan lehúzódik a lehajtónál, és megvárja, amíg a sofőr átveszi a vezetést.
Miért fontos ez a Tesla-tulajdonosoknak és -érdeklődőknek?
A vita lényege, hogy az önvezetés felé két eltérő filozófia halad. A Tesla a kamerákra és a szoftveres tanulásra épít, a GM és a Waymo pedig a szenzorok redundanciájára. Anderson szavai azért érdekesek, mert egy nagy hagyományos gyártó vezetője fogalmazza meg élesen az ellenvéleményt, ráadásul olyan szakember, aki a Tesla Autopilot-fejlesztésében is részt vett.
Az érvek nem döntik el, melyik út lesz sikeres: a GM rendszere 2028-ban érkezik, így a gyakorlati összehasonlításra még várni kell. Az viszont látszik, hogy a gyártók a költség, a komplexitás és a biztonság mérlegelésében eltérő következtetésre jutnak.
Gyakori kérdések
Mikor jön a GM autópályás önvezető funkciója?
A General Motors 2028-ra tervezi, a továbbfejlesztett Super Cruise a 2028-as Escalade IQ-ban debütál.
Milyen szenzorokat használ majd a GM rendszere?
Radart, lidart és kamerákat egyaránt. A GM nem tervezi, hogy a Teslához hasonlóan csak kamerákra szűkítené a hardvert.
Level 3-as rendszer lesz a GM megoldása?
Anderson szerint nem. Az autó nem hirtelen adja vissza az irányítást, hanem nagyjából 10 perces visszaszámlálást indít, és ha a vezető nem veszi át, biztonságosan lehúzódik.
Ki Sterling Anderson?
A GM termékfejlesztési vezetője (chief product officer). Korábban a Tesla Autopilot programját vezette, majd az Aurora önvezető startup társalapítója lett.
Forrás: InsideEVs Tesla