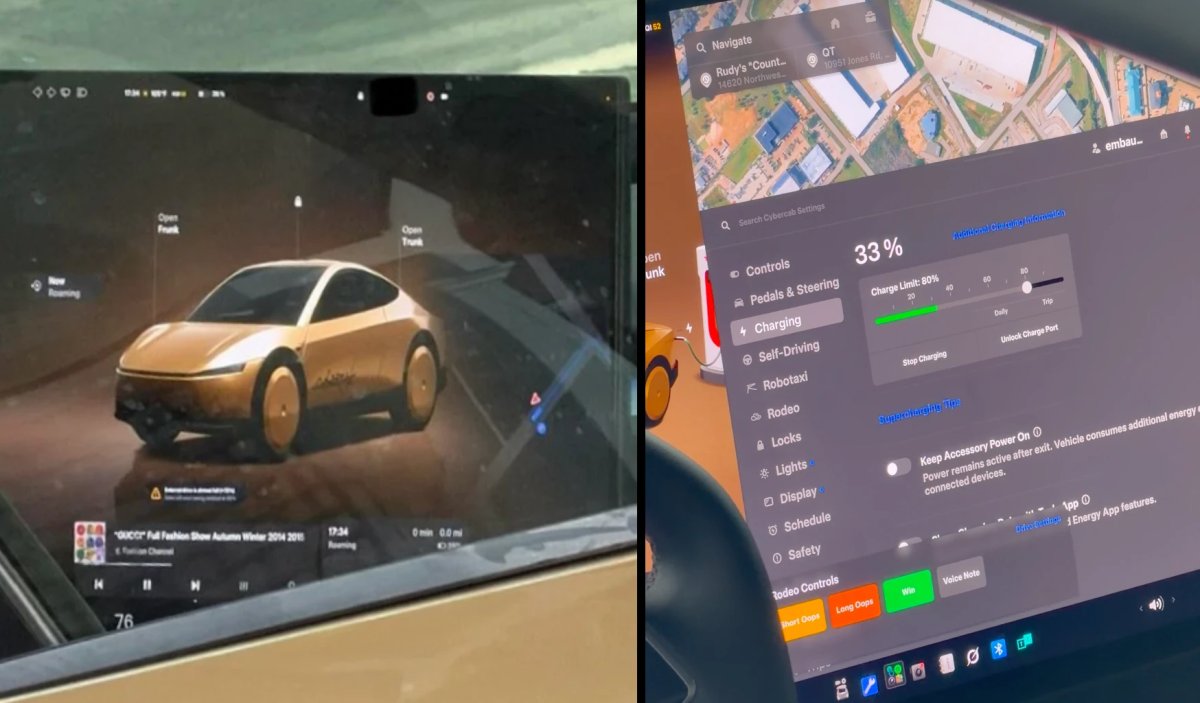
A Tesla Cybercab belső szoftverfelülete ritkán kerül nyilvánosság elé – most azonban olyan felvételek láttak napvilágot, amelyek a robotaxi natív, teljes értékű kezelőfelületét mutatják be. A képeken osztott képernyős térképnézet, egy eddig ismeretlen „Roaming” állapotjelző, valamint rejtélyes „Rodeo” visszajelző vezérlők tűnnek fel. Mindez azért különösen izgalmas, mert az utasok a gyakorlatban soha nem találkoznak ezzel a réteggel: nekik a Tesla egy egyszerűsített robotaxi-felületet mutat.
A Tesla Cybercab UI felépítése – mit lát az utas, és mit nem?
A Cybercab natív kezelőfelülete első ránézésre nagyon hasonlít a jelenlegi Tesla-járművekben megszokott szoftverkörnyezethez. A fő vizualizációs nézeten egy arany színű Cybercab látható arany tónusú háttéren. A vezérlőmenü szerkezete ismerős, de tartalmaz néhány újdonságot:
- Az irányjelző ikonok a felső állapotsorban akkor is láthatók maradnak, ha a jelzők éppen nem aktívak.
- Külön szélvédőtörlő-gomb jelenik meg, amely valószínűleg a törlőlapát-vezérlést hívja elő.
- A vezérlőmenüben két teljesen új opció szerepel: egy Robotaxi és egy Rodeo nevű menüpont.
Az utasok a nyilvános indulás után egy leegyszerűsített felülettel találkoznak majd, amely csupán az úticélt, a várható érkezési időt, a térképet, a médialejátszást és az utasoknak szánt alapvető vezérlőket tartalmazza – a jármű teljes beállítási rendszere elrejtve marad előlük.
Osztott képernyős térkép: egy régóta várt funkció
Az egyik legfigyelemreméltóbb újítás, amelyet a felvételek elárulnak, az osztott képernyős elrendezés. Ha a vezérlőmenü megnyílik, az nem takarja el teljesen a térképet: a képernyő felső részén a navigációs nézet látható marad, míg a beállítások alatta jelennek meg.
Ez éles ellentétben áll a jelenlegi gyártásban lévő Tesla-modellek megoldásával, ahol a menük általában teljes képernyőn nyílnak meg, elfedve a térképet. Nyitott kérdés, hogy ez az osztott nézet más alkalmazásoknál – például a Spotifynál – is érvényesül-e majd. Ha igen, ez komoly minőségi ugrást jelentene a Tesla szoftverélményében, és reméljük, hogy egy jövőbeli szoftverfrissítés révén a meglévő járművekre is megérkezik.
A „Roaming” státusz: az okos várakozás logikája
A felvételeken feltűnik egy eddig soha nem látott állapotjelző is: a teljes képernyős járművizualizáció egy „Now: Roaming” feliratot mutat. Ez az első alkalom, hogy a „roaming” kifejezés megjelenik a Cybercab szoftverében.
A funkció logikája egyértelmű: ahelyett, hogy az utas kiszállása után egy helyben várakozna, a Cybercab tovább közlekedik az utcákon – valószínűleg forgalmasabb vagy sűrűbben lakott területek felé tart, még akkor is, ha konkrét következő megrendelés még nincs visszaigazolva. A Tesla adatelemzési és előrejelzési képességei lehetővé teszik, hogy a rendszer anticipálja, mikor és hol lesz szükség a következő utasra. Ezzel csökkenthetők a várakozási idők, és a robotaxik egész nap aktívan kihasználhatók maradnak.
Rodeo vezérlők és alkalmazotti értékelési rendszer
A Rodeo elnevezésű funkció egyelőre részleteiben nem ismert, de a képernyő alján megjelenő nagy gombok alapján valószínűsíthető, hogy Tesla-alkalmazottak számára készült visszajelző eszközről van szó. A látható gombok a következők:
- Short Oops
- Long Oops
- Win
- Voice Note
- Valamint egy gyorsgomb a vezetési beállításokhoz.
A Rodeo-vezérlők rendeltetése valószínűleg az, hogy az alkalmazottak valós idejű visszajelzést adhassanak a robotaxi teljesítményéről tesztutak során – legyen szó apróbb hibákról, hosszabb problémás szakaszokról vagy éppen kiemelkedően jól kezelt szituációkról.
Emellett a felvételek egy webalapú értékelőlapot is megmutatnak, amelyet az alkalmazottak tesztvezetések után töltenek ki. Az űrlapon 10 csillagos menetminőség-értékelés és igen/nem típusú kérdések szerepelnek – köztük egy, amely arra kérdez rá, hogy az adott menet elfogadható-e felügyelet nélküli autók számára. Ez az értékelési rendszer a Gigafactory Texas helyszínén zajló alkalmazotti tesztelés része, amelyre a Tesla még a nyilvános bevezetés előtt, az idei nyáron kezdte el felkészíteni a dolgozókat.
Gyakori kérdések
Mit jelent a „Roaming” állapot a Cybercabnél?
A „Roaming” azt jelzi, hogy a Cybercab éppen utas nélkül közlekedik az utcákon, valószínűleg forgalmasabb területek felé haladva, hogy csökkentse a következő utas várakozási idejét – még akkor is, ha konkrét megrendelés még nincs visszaigazolva.
Mi az a Rodeo vezérlő a Cybercab felületén?
A Rodeo egy alkalmazottaknak szánt visszajelző eszköz, amelynek gombjaival (Short Oops, Long Oops, Win, Voice Note) valós idejű értékelést adhatnak a robotaxi teljesítményéről tesztutak során.
Látják az utasok a Cybercab teljes szoftverfelületét?
Nem. Az utasok egy leegyszerűsített robotaxi-felülettel találkoznak, amely csak az úticélt, az érkezési időt, a térképet, a médialejátszást és az alapvető utasvezérlőket tartalmazza.
Mi az osztott képernyős térkép újítása?
A Cybercab vezérlőmenüje osztott elrendezésben nyílik meg: a térkép a képernyő felső részén látható marad, miközben a beállítások alatta jelennek meg – ez eltér a jelenlegi Tesla-modellek teljes képernyős menünyitásától, és potenciálisan egy jövőbeli szoftverfrissítésben is megjelenhet.
Magyar szemmel — A Cybercab szoftverarchitektúrájának fejlődése – az osztott képernyős térkép, az intelligens „roaming” logika és az alkalmazotti visszajelző rendszer – közvetve európai relevanciával bír: a Tesla robotaxi-platform érettségi szintje határozza meg, hogy mikor és milyen feltételekkel jelenhet meg ez a szolgáltatás az EU szigorúbb autonóm jármű-szabályozási keretein belül. Az EU-ban az önvezető járművekre vonatkozó jóváhagyási követelmények lényegesen eltérnek az amerikaiaktól, így a tesztelési és visszajelzési infrastruktúra fejlettsége kulcstényező lesz a kontinentális megjelenéshez.
Forrás: Not a Tesla App